Cáp USB‑C dataCáp có truyền dữ liệu, không dùng cáp chỉ sạc1Tìm cáp USB‑C ↗
An toàn nguồn: không cấp pin 3,7 V trực tiếp vào chân 5V; không cấp đồng thời USB và nguồn ngoài nếu mạch nguồn không có chống dòng ngược. Luôn đo 5 V, 3,3 V và kiểm tra chạm VCC–GND trước khi cắm ESP32.
02 / WIRING DIAGRAM
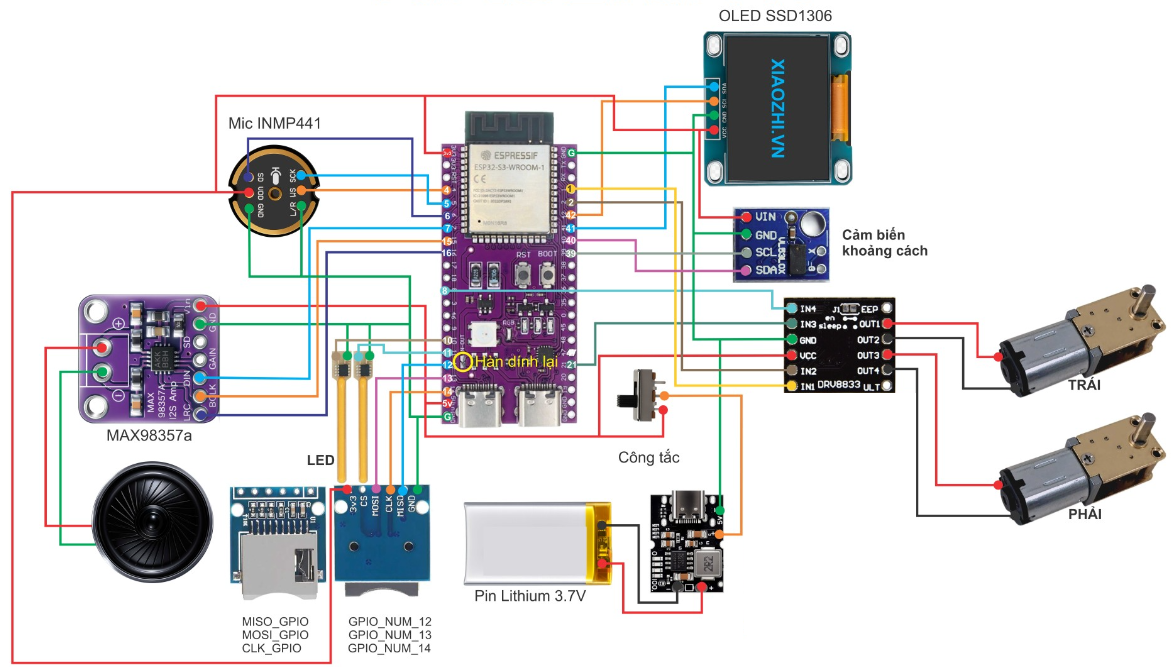
Sơ đồ đấu dây tham chiếu
Ảnh dưới đây là sơ đồ bạn cung cấp. Nhấp để mở kích thước đầy đủ; đấu theo tên tín hiệu và màu dây, sau đó xác nhận lại GPIO bằng Settings LAN.
Quy tắc bắt buộc: tất cả module phải chung GND. INMP441 và logic I2C dùng 3,3 V; MAX98357A và đường nguồn động cơ dùng nguồn phù hợp module. Tách dây motor khỏi mic/I2S, xoắn cặp dây motor và đặt tụ chống nhiễu nếu âm thanh bị rè.
03 / FIRMWARE PINOUT
Đọc chân thực tế từ firmware
Binary phát hành chứa lớp CopperRobotBoard và cho phép sửa pin tại runtime. Vì NVS có thể ghi đè giá trị mặc định, cột “đang hoạt động” trên robot phải đọc tại http://IP-ROBOT:8080/, không lấy từ ảnh trên mạng.
Danh sách GPIO theo sơ đồ Copper Robot V3
INMP441DIN GPIO4BCLK/SCK GPIO5WS GPIO6
MAX98357ADOUT/DIN GPIO7BCLK GPIO15WS/LRC GPIO16
OLED SSD1306SDA GPIO41SCL GPIO42Địa chỉ 0x3C
ToF I2CSDA GPIO39SCL GPIO40VIN + GND
DRV8833Trái IN1 GPIO1Trái IN2 GPIO2Phải IN3/IN4: đọc LAN
LEDGPIO12GPIO13GPIO14
MicroSD SPIMISO: đọc LANMOSI: đọc LANCLK/CS: đọc LAN
Công tắc / nguồnKhông phải GPIO điều khiểnNgắt đường pin/boost
Phạm vi xác nhận: các số trên được đọc từ nhãn chân và đường dây trong sơ đồ V3 mới. Các chân DRV8833 bên phải và SPI microSD không được ghi đủ số ngay trên ảnh, vì vậy trang không tự đoán; hãy đọc giá trị đang dùng tại Settings LAN trước khi hàn.
KhốiKhóa trong firmwareSơ đồ tham chiếuCách xác minh
Mic INMP441microphone_ws microphone_bclk microphone_din microphone_channelWS/SCK/SD theo ba dây I2S bên tráiSettings → Âm thanh I2S
Loa MAX98357Aspeaker_ws speaker_bclk speaker_doutLRC/BCLK/DIN theo sơ đồSettings → Âm thanh I2S
OLED SSD1306oled_sda oled_scl oled_address oled_face_onlyI2C dùng chung bus; địa chỉ thường 0x3CSettings → Màn hình OLED
ToFtof_sda tof_scl tof_addressI2C dùng chung SDA/SCL với OLEDSettings → Cảm biến ToF
DRV8833motor_left_in1 motor_left_in2 motor_right_in1 motor_right_in2Bốn ngõ IN1–IN4 trong sơ đồSettings → Motor DRV8833
LED / touchlistening_led_gpio moving_led_gpio touch_gpioCụm LED tham chiếu GPIO 12/13/14Settings → LED & cảm ứng
MicroSDsd_clk sd_mosi sd_miso sd_csCLK/MOSI/MISO/CS theo moduleSettings → Thẻ SD
1
Đọc giá trị
Kết nối robot vào Wi‑Fi, tìm IP trong router hoặc Serial Monitor 115200, rồi mở http://IP:8080/.
2
Ghi lại pin
Mở tab Settings, chép toàn bộ giá trị OLED, audio, ToF, motor, LED/touch và SD vào bảng kiểm của bạn.
3
So với dây
Tắt nguồn, dùng chế độ thông mạch đo từng chân ESP32 đến module; sửa dây hoặc giá trị cấu hình nếu không khớp.
4
Lưu và khởi động lại
Chỉ thay một nhóm mỗi lần, lưu, reboot và chạy Self Test trước khi chuyển sang nhóm tiếp theo.
04 / ASSEMBLY
Quy trình lắp ráp và kiểm thử từng bước
Chuẩn bị bo: chưa nối pin và motor; cắm ESP32 bằng USB data, nạp firmware và xác nhận Serial Monitor 115200 có log khởi động.
Đấu nguồn: nối GND chung trước; đo đầu ra boost 5,0–5,2 V khi chưa gắn ESP32; kiểm tra không chạm 5V–GND và 3V3–GND.
Đấu OLED: nối VCC/GND rồi SDA/SCL; bật nguồn, chạy OLED test. Nếu không thấy, kiểm tra địa chỉ 0x3C/0x3D và đổi SDA/SCL trong Settings.
Đấu microphone: cấp 3,3 V, nối SCK/WS/SD, đặt L/R theo channel firmware; giữ dây ngắn, tránh motor và mạch boost.
Đấu loa: nối MAX98357A với 5 V/GND, BCLK/LRC/DIN rồi mới nối loa 4 Ω; bắt đầu âm lượng thấp và chạy Audio Test.
Đấu ToF: nối chung bus I2C, đặt cảm biến hướng xuống/ra trước theo chức năng an toàn; chạy đọc khoảng cách rồi hiệu chuẩn trên mặt phẳng sạch.
Đấu DRV8833: trước tiên chưa gắn bánh xuống sàn; nối IN1–IN4, nguồn motor và motor trái/phải; chạy từng chiều ở tốc độ 20–30%. Đảo hai dây motor hoặc bật inverted nếu chiều sai.
Đấu LED, touch, microSD: kiểm tra từng khối độc lập; định dạng thẻ FAT32, test mount/ghi/đọc trước khi lắp vào vỏ.
Lắp cơ khí: cố định bo bằng trụ cách điện, chống kéo cáp, giữ anten ESP32 thoáng và tách mic khỏi loa/motor.
Burn‑in: chạy hội thoại, loa và di chuyển 30 phút; theo dõi reset, sụt áp, nhiệt mạch boost/DRV8833 và nhiễu microphone.
05 / FLASH
Nạp firmware đúng cách
Cài trực tiếp trên web
Dùng Chrome/Edge desktop và cáp USB data.
Đóng Arduino IDE, Serial Monitor và mọi app đang giữ COM.
Vào chế độ cấu hình: khi chưa có mạng, robot tự mở AP; nếu đã có mạng, dùng lệnh enter_wifi_config hoặc nút “Vào cấu hình Wi‑Fi” trong Settings LAN.
Kết nối AP của robot: trên điện thoại/laptop mở Wi‑Fi và chọn mạng XiaoZhi do robot phát. Tạm tắt dữ liệu di động/VPN nếu trang không mở.
Mở captive portal: truy cập http://192.168.4.1/. Nếu trình duyệt báo không có Internet, vẫn chọn giữ kết nối.
Chọn mạng: quét lại, chọn SSID Wi‑Fi 2,4 GHz, nhập đúng mật khẩu; tránh SSID ẩn trong lần thiết lập đầu.
Chờ kết nối: robot lưu cấu hình vào NVS, tắt AP và vào mạng nhà. Xem Serial Monitor hoặc danh sách DHCP của router để lấy IP.
Xử lý lỗi: đưa robot gần router, kiểm tra WPA2/WPA3 compatibility, bỏ ký tự lạ tạm thời trong SSID, rồi vào lại config mode và thử lại.
07 / LAN SETTINGS
Cấu hình robot qua mạng LAN
Mở trang điều khiển
Máy tính và robot phải cùng LAN/VLAN.
Lấy IP robot từ router hoặc serial log.
Mở http://IP-ROBOT:8080/.
Tab Điều khiển dùng thử chuyển động; tab Settings chỉnh GPIO và tham số.
Sau khi Save, reboot robot và chạy lại Self Test.
Nhóm cấu hình trong firmware
OLED · I2S loa/mic · ToF và ngưỡng an toàn · bốn chân DRV8833 · đảo chiều motor · LED/touch · SPI microSD.
Không public cổng 8080 ra Internet. Chỉ dùng trong LAN tin cậy; không port-forward trên router. Sao chép giá trị cũ trước khi sửa và chỉ thay một nhóm mỗi lần.
08 / VOICE ROLE LIBRARY
Bộ Voice Role theo chủ đề và vai trò
Chọn một vai trò, sao chép prompt rồi mở XiaoZhi.me → Thiết bị/智能体 → Cấu hình vai trò. Website không ghi trực tiếp vào tài khoản bên thứ ba để không thu thập mật khẩu hoặc phiên đăng nhập của bạn.
education
Gia sư tiếng Anh thiếu nhi
Nói chậm, câu ngắn, sửa lỗi nhẹ nhàng; dùng trò chơi từ vựng, hỏi một câu mỗi lượt và khen nỗ lực của trẻ.
Cách cập nhật: đăng nhập XiaoZhi.me → chọn đúng thiết bị → Cấu hình vai trò → đặt tên → dán prompt → chọn model và giọng nói → nghe thử → Lưu. Đánh thức lại robot để nhận cấu hình mới. Tên vai trò không thay đổi từ đánh thức ngoại tuyến.
09 / TOOLS
Công cụ mở, không cần kích hoạt
Tải phần mềm, cài firmware và sử dụng các API công khai. Đăng nhập Google chỉ để quản lý hồ sơ và thiết bị của bạn.
 MỞ SƠ ĐỒ KÍCH THƯỚC ĐẦY ĐỦ ↗